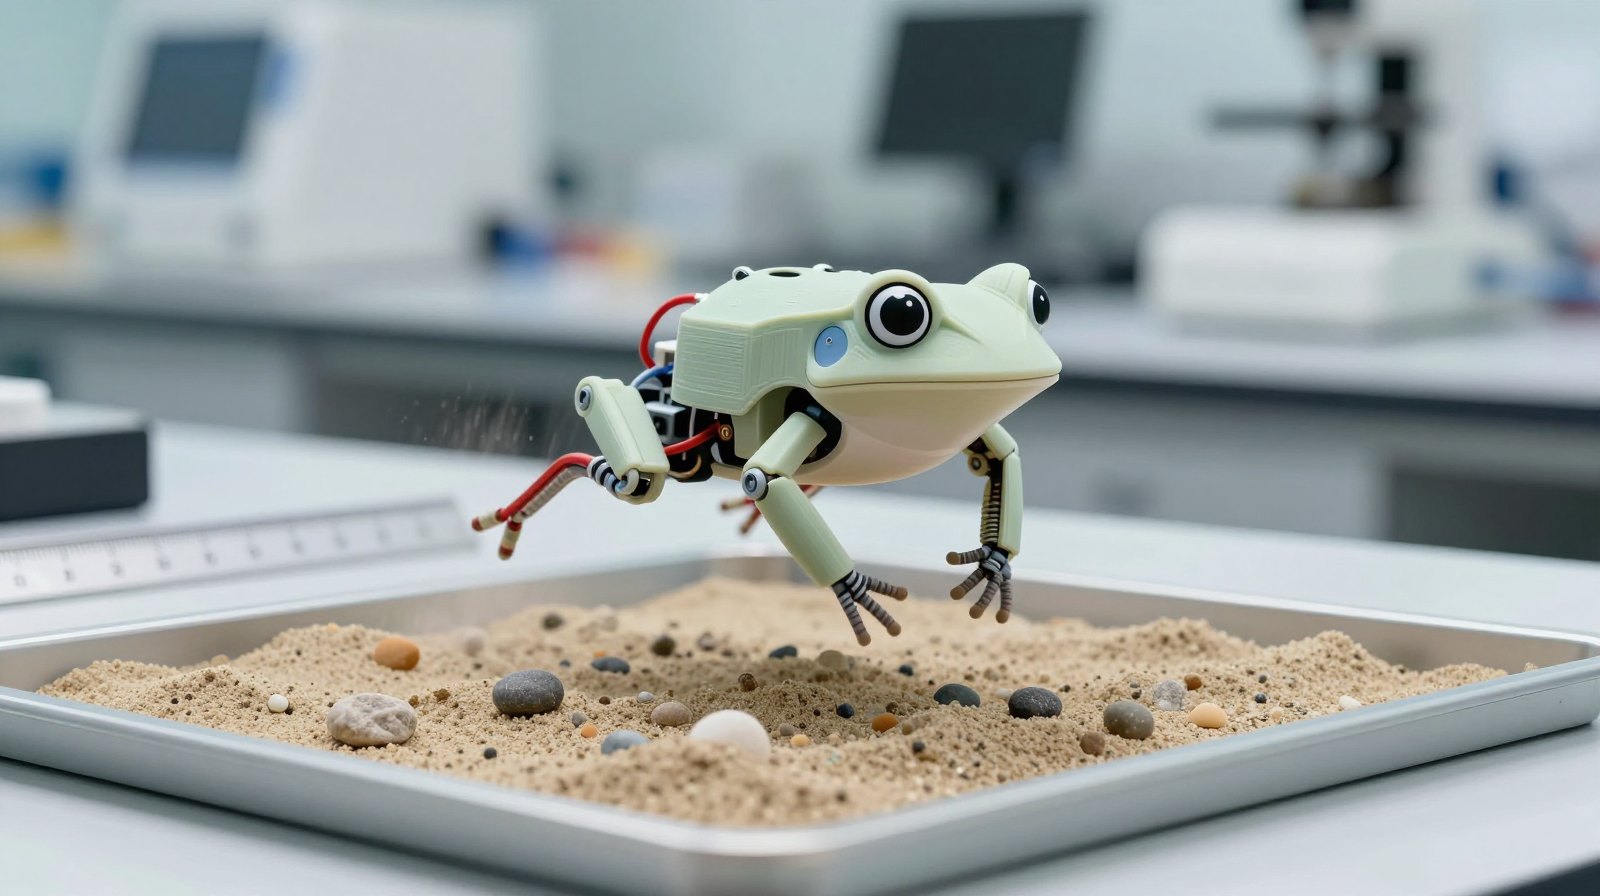
Ingenieros de UCLA y de la Universidad de Míchigan han creado un robot con forma de rana, del tamaño de la palma de la mano, que salta sobre arena, césped y cuero resbaladizo, sube escalones, hace volteretas hacia atrás y hasta nada. Su secreto no es un motor grande y potente, sino un par de varillas elásticas que se doblan, se retuercen y, de golpe, chasquean, soltando toda la energía acumulada en una patada rápida.
Por qué importa: los robots pequeños tienen un gran problema. En algo del tamaño de una mano solo caben un motor y una batería muy modestos. Este equipo ha encontrado la manera de que sea la forma de las patas la que haga el trabajo duro, de modo que basta un motor pequeño y de bajo consumo para que el robot salga disparado hacia delante.
Así es la rana que chasquea
El prototipo mide 11 centímetros de largo y pesa 98,2 gramos, según el comunicado de UCLA. Live Science lo deja en unas 3,4 onzas, más o menos lo que pesa una baraja de cartas. Sea como sea, cabe en la palma de la mano.
Como una rana de verdad, empuja con la parte de atrás. Una pata delantera ancha lleva la batería, y cada una de las dos patas traseras es una varilla elástica doblada en forma de bucle y movida por un pequeño servomotor, tal como lo describe Tech Briefs.
La investigación se publicó el 18 de septiembre en la revista Science Advances. La dirigen Khalid Jawed, responsable del laboratorio Structures-Computer Interaction de UCLA, y Xiaonan (Sean) Huang, profesor de robótica en Míchigan, y los primeros autores son Dezhong Tong y Jiaqi Wang.
Cómo un chasquido guarda energía
Seguro que has notado este truco en tus propias manos. Piensa en una pulsera «slap» de las de toda la vida: presionas la tira metálica, no pasa nada, no pasa nada… y de repente se enrolla sola alrededor de la muñeca. O en un clip de pelo de los de presión, que se resiste al pulgar y luego se cierra con un clic. En los dos casos la energía se va acumulando en silencio y sale toda de golpe.
Las varillas del robot rana funcionan igual. Cada una tiene la forma de un trocito de muelle (una hélice). El motor la dobla y la retuerce poco a poco, y la energía se va almacenando dentro. Al llegar a un punto crítico, la varilla salta a una forma nueva y libera esa energía de golpe, empujando al robot hacia delante. Después, el motor deshace el giro y empieza a cargar el siguiente chasquido.
Lo ingenioso es saber qué formas van a chasquear. El equipo descubrió que algunas varillas simplemente se doblan poco a poco, como una regla que se va combando, mientras que otras saltan de forma brusca. Con modelos por ordenador y un brazo robótico que doblaba varillas reales una y otra vez, trazaron un mapa de qué forma hace qué, y eligieron la mejor para lograr una patada fuerte y repetible. Como resume Huang en el comunicado de UCLA, la idea es dejar que la mecánica del robot haga parte del trabajo que, de otro modo, exigiría motores más grandes o un control más complicado.
Lo que sabe hacer la pequeña rana
Las cifras del estudio son de lo más simpáticas:
- Velocidad: hasta 3,21 veces su propia longitud por segundo sobre madera, y 2,46 de media en seis superficies: madera, tela, metacrilato, cuero, césped y arena.
- Frente a unas patas rígidas: el mismo robot con patas rígidas se quedó en 0,79 longitudes por segundo de media y casi se atascó en la tela y el césped.
- Acrobacias: subió escalones, salió despedido por el aire y encadenó volteretas hacia atrás.
- Natación: con unas aletas finas y flexibles, nadó a unas 0,5 longitudes por segundo y pudo esquivar obstáculos incluso con ráfagas de viento que lo desviaban.
Para girar, basta con mover las dos varillas a ritmos distintos. Los investigadores lo manejaron con mando a distancia por un arenero lleno de piedras y, además, le pusieron sensores de luz para que se dirigiera solo hacia una lámpara.
¿Y a mí qué me importa?
Pues mucho, porque esto es una receta y no solo un juguete. Jawed explica que lo que decide si una varilla chasquea es su forma, no su tamaño, así que las mismas reglas de diseño deberían servir a escalas muy distintas. Él ve un camino hacia robots de apenas unos milímetros que conviertan movimientos diminutos del motor en impulsos potentes.
Según Huang, robots así podrían ser útiles allí donde una máquina tenga que cruzar terreno lleno de trastos, superar obstáculos, darse la vuelta rápido o pasar de tierra al agua. Tech Briefs añade que el equipo imagina minirrobots ágiles y de bajo consumo capaces de llegar a sitios hoy difíciles de alcanzar, desde zonas de catástrofe hasta entornos médicos. Son ideas de futuro: lo que existe hoy es un prototipo de laboratorio.
Qué pasará ahora
Lo siguiente es hacerlos más pequeños y más listos. Las reglas de diseño tienen que demostrar que funcionan en robots mucho más diminutos, y el truco de seguir la luz es solo un primer aperitivo de robots que encuentren su propio camino. No se ha anunciado ningún producto ni precio. De momento, la lección es de lo más bonita: a veces el mejor motor es un muelle con la forma adecuada.
Fuentes
- Geometry-controlled instability pathway selection in elastic helices enables fast, efficient robotic locomotion – Science Advances (Tong, Wang, Chen, Borum, Huang, Huang y Jawed), 18 de septiembre de 2026
- Frog-like hopping robot propelled by twisting elastic rods – UCLA Newsroom, 25 de septiembre de 2026
- Engineers Develop Low-Power Mini Robots Use Snap-Powered Motion – Tech Briefs, 30 de septiembre de 2026
- Roboticists showcase tiny, frog-like robot that can hop across wet surfaces and swim – Live Science, 7 de octubre de 2026