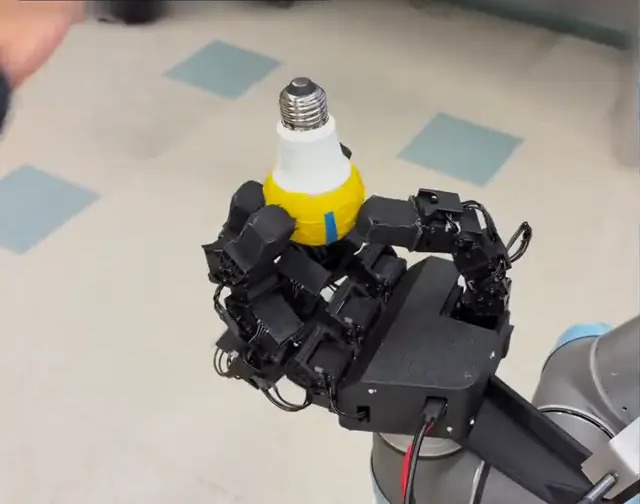
Una mano robot ha aprendido a mover una bombilla de verdad entre los dedos con la palma hacia el suelo, y un nuevo sistema de seguridad ha bajado sus caídas de 16 a 4. Lo cuenta un equipo de UC Berkeley y UC Davis en un trabajo compartido como prepublicación.
¿Por qué importa tanto una bombilla? Porque las manos son lo más difícil de la robótica. De poco sirve un robot que camina por tu casa si luego se le escurre tu copa. Y todo se complica cuando la palma se gira de lado o hacia abajo, porque la gravedad juega en contra de cada dedo.
Qué ha hecho exactamente la mano
Los investigadores usaron una mano LEAP, un modelo con 16 articulaciones. Su tarea era llevar un objeto a una posición y un ángulo concretos sin soltarlo, lo que se conoce como manipulación dentro de la mano. Imagina cuando giras un boli entre los dedos para colocarlo antes de escribir: algo así, pero con un robot.
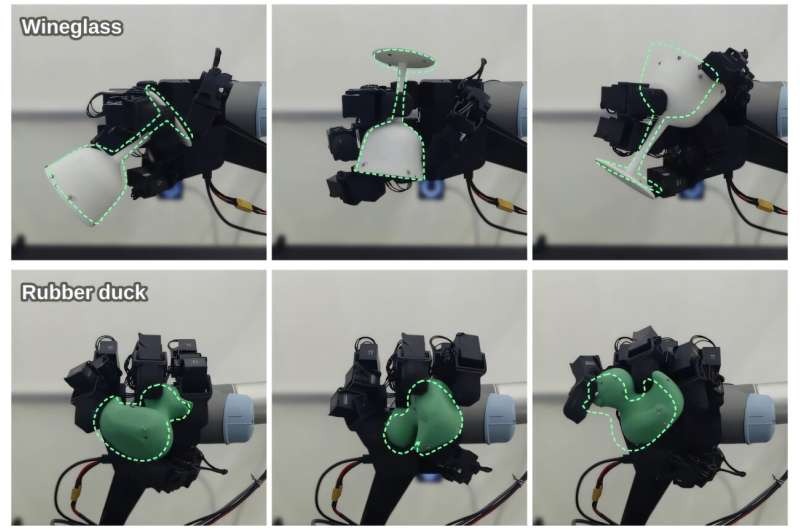
El equipo probó cuatro objetos: una bombilla real y modelos impresos en 3D de un cuchillo, una copa y un pato. Cada objeto tenía su propio controlador. Después hicieron 13,3 horas de pruebas con la mano real, con 4.800 movimientos pedidos y seis ángulos de muñeca.
Un movimiento contaba como éxito si el objeto quedaba a menos de 2 cm y unos 23 grados del objetivo en 10 segundos. Sin el sistema de seguridad, la mano alcanzó el 95,2 % de los objetivos.
Aprendió en un mundo virtual, con una pequeña ventaja al principio
La mano nunca vio a una persona hacerlo. Aprendió solo en simulación, con cientos de miles de agarres de práctica. Según Tech Xplore, el equipo empezó con unas yemas exageradamente adherentes y fue bajando el agarre hasta niveles realistas. Es como quitar poco a poco los ruedines de una bici.
También añadieron medidas de cómo se comportan los motores de una mano real, para que la versión simulada se pareciera a la física. Si te gustó ver cómo un pato robot aprende a andar en un mundo virtual, aquí tienes la misma idea aplicada a un trabajo mucho más delicado.
La parte ingeniosa: una red de seguridad aparte
La novedad es un segundo sistema entrenado que se coloca entre el controlador y los dedos. Tiene una sola misión: detectar un movimiento con riesgo de soltar el objeto y corregirlo lo justo para no perderlo. Ni siquiera sabe adónde debe llegar el objeto.
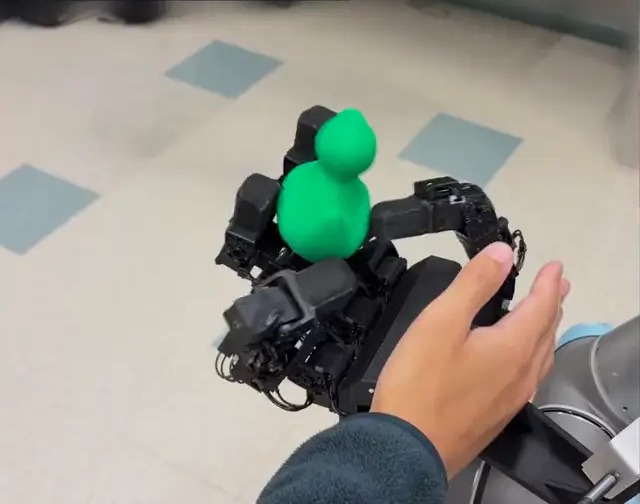
Los autores lo resumen así: separar el aprendizaje de la tarea del aprendizaje de la seguridad. Es decir, la habilidad principal y la prudencia se entrenan por separado y luego trabajan juntas.
El precio de ser prudente
La prudencia no sale gratis. Con el sistema de seguridad activado, las caídas bajaron un 75 %, de 16 a 4, pero los aciertos pasaron del 95,2 % al 91,5 %. La mano se volvió un poco menos precisa y bastante menos torpe. Además, el equipo puede ajustar ese nivel de prudencia.
Para un robot con tu copa en la mano, es un trato que muchos firmaríamos encantados.
Por qué aún es pronto
- Es una prepublicación. El artículo está en arXiv y todavía no lo han revisado expertos independientes.
- Los mejores resultados usaron cámaras externas. Esas cifras dependían de cámaras de seguimiento alrededor de la mano. El equipo también mostró una versión con una sola cámara en la muñeca, más cercana a la vida real.
- Un objeto, un controlador. Enseñar a un único controlador a manejar muchos objetos sigue siendo un reto.
- Los trabajos reales son más difíciles. El sistema de seguridad no mejoró una pequeña demostración de enroscar una bombilla.
Qué viene ahora
El equipo quiere compartir toda la receta como plataforma para otros investigadores, y el código aparece como disponible próximamente. Cuando salga, otros laboratorios podrán comprobar los resultados por su cuenta. Encaja bien con otros avances recientes, como la piel robótica que detecta el peligro: una da mejores reflejos a los robots y la otra, mejor criterio.
Sigue leyendo
- Un robot humanoide aprende a andar y manipular con lecciones sueltas
- Piel robótica que siente «dolor» y aparta los dedos de agujas
- Pato robot Microduck: así aprende a andar en un mundo virtual
Lo mejor de la semana en tecnología, gratis
Un email a la semana con las noticias que importan, explicadas fácil. Sin spam.
Fuentes
- Robot hand learns nimble moves with fewer dropped objects, Tech Xplore, 3 de noviembre de 2026
- Chuang et al., prepublicación arXiv 2610.37652, octubre de 2026
- Dexterous In-Hand Object Pose Reaching with Learned Safety Filters, página del proyecto, UC Berkeley y UC Davis, 2026