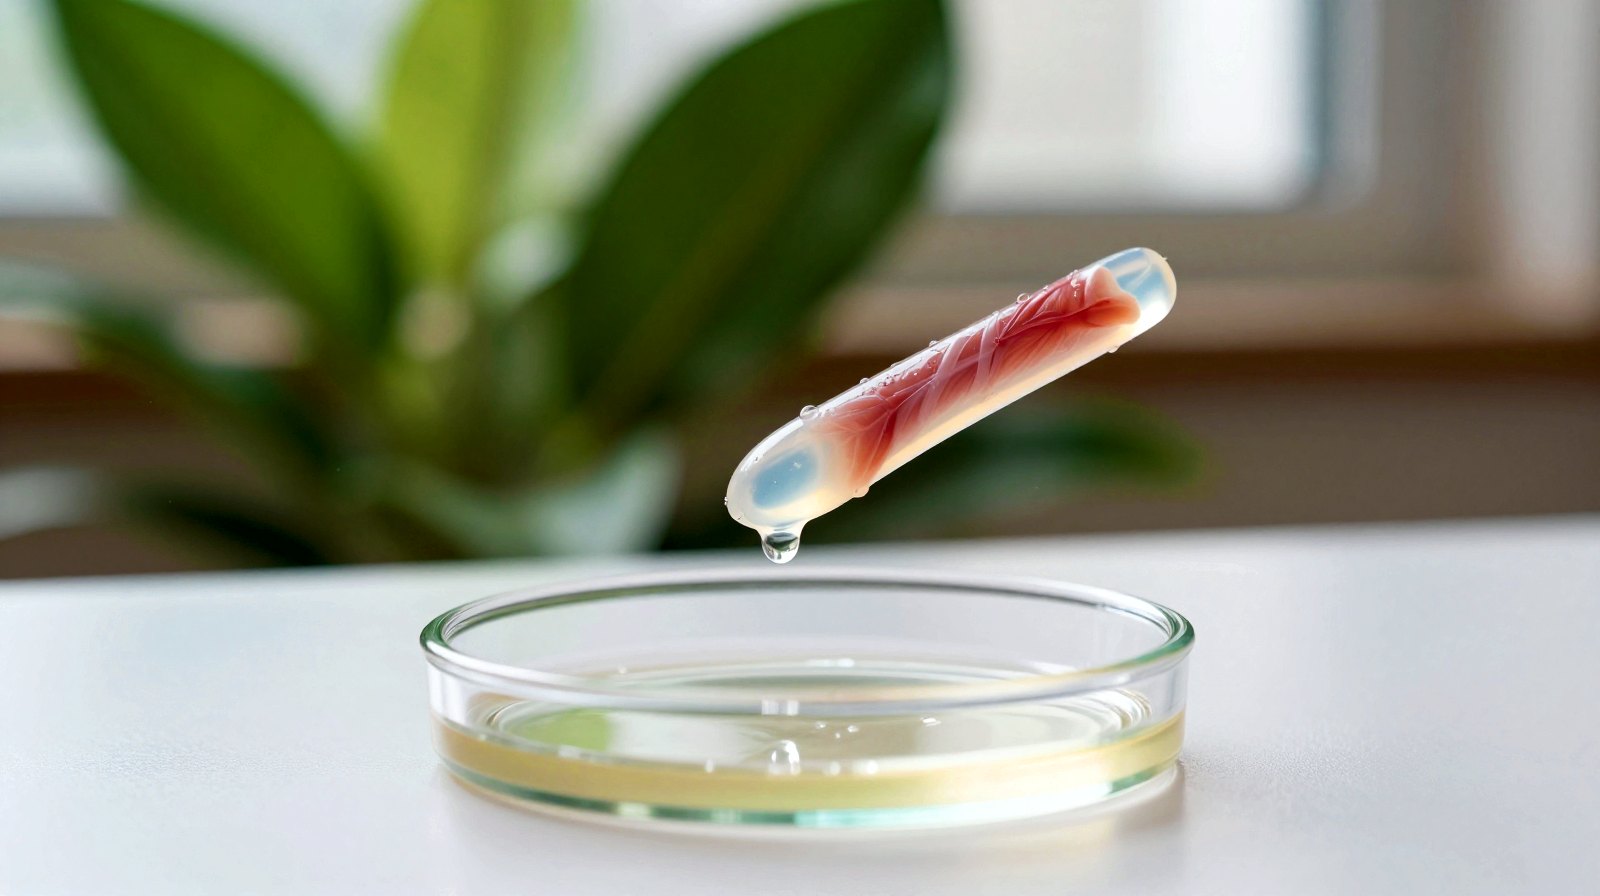
Un robot del tamaño de una uña acaba de saltar, nadar, caminar y agarrar cosas, movido por músculo de verdad cultivado en el laboratorio. Ingenieros de la ETH de Zúrich han diseñado a la vez en el ordenador el músculo vivo y su «esqueleto» blando, y sus minimáquinas ya se mueven hasta 11 veces más que las anteriores con la misma cantidad de músculo, según publican en Nature Communications.
¿Por qué importa? El músculo es un motor estupendo: blando, silencioso, eficiente y hasta capaz de repararse, cosas que un motor de metal no sabe hacer. Los robots «biohíbridos» (mitad máquina, mitad tejido vivo) podrían trabajar algún día en lugares delicados, como dentro del cuerpo o en entornos frágiles. Su gran problema hasta ahora: apenas se movían. Este estudio va justo a por eso.
Diseñar el músculo y el cuerpo a la vez
Cada pequeño actuador (la pieza que produce el movimiento) mide unos 1,5 cm. Combina músculo esquelético cultivado a partir de células musculares de ratón con un gel blando y lleno de agua, un hidrogel, que hace de esqueleto. Hasta ahora, lo habitual era cultivar primero el músculo y después construirle un cuerpo alrededor.
El Soft Robotics Lab de la ETH, que dirige el profesor Robert Katzschmann, le ha dado la vuelta. Una simulación por ordenador decidió dónde poner el músculo, cuánto y lo rígido que debía ser el gel, y buscó la combinación con la que la pieza entera se movía más. «En lugar de fijar una forma para el músculo, queríamos diseñarlo todo desde cero en el ordenador», explica Aiste Balciunaite, coautora principal. IEEE Spectrum describe el mismo diseño conjunto, basado en un simulador de cuerpos blandos adaptado.
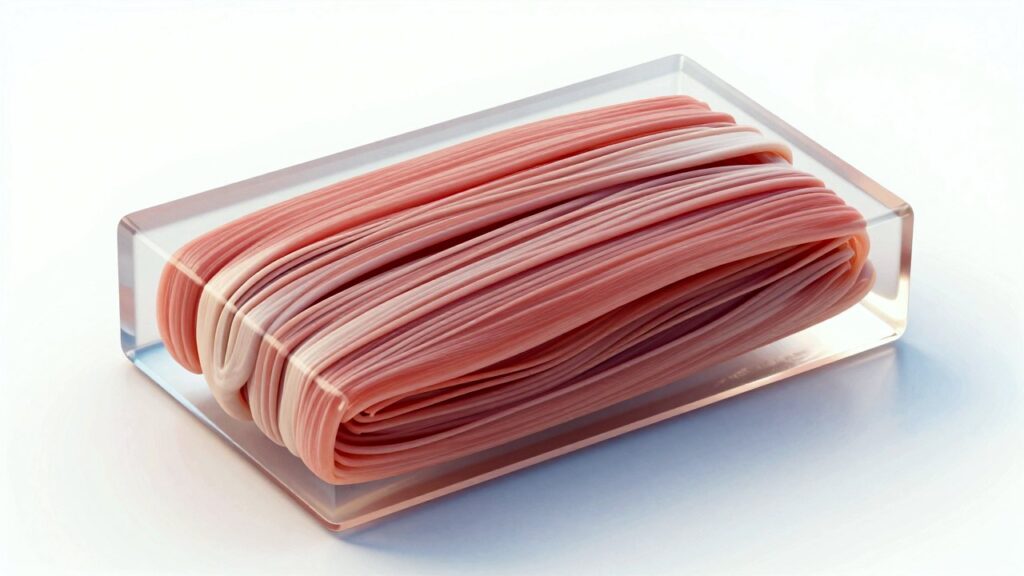
Los esqueletos de gel se imprimen con luz en más o menos un minuto cada uno, con una técnica llamada xolografía que endurece una forma completa dentro de un recipiente de líquido. Unas finas ranuras en el gel sujetan el músculo y alinean sus fibras, como cuando te peinas en una sola dirección, para que se pierda menos fuerza.
Saltar, caminar, nadar y agarrar
Los resultados se ven, literalmente. «Con los sistemas anteriores, a veces había que mirar al microscopio para ver cómo se flexionaban», cuenta Balciunaite. Ahora una sola contracción levanta el actuador unos 5 mm, más o menos un tercio de su longitud. Una versión que camina avanza a 6,2 mm por segundo, lo que según la ETH es más rápido, para su tamaño, que cualquier robot biohíbrido caminante publicado hasta ahora. Otras versiones nadan, se desplazan por una superficie y agarran objetos, confirma IEEE Spectrum.
La pega: el músculo vivo hay que alimentarlo
Estos robots no van a salir del laboratorio pronto. El músculo tiene que estar en una solución nutritiva para seguir vivo, así que su uso a largo plazo aún queda lejos, advierte la ETH. Además, el tejido vivo varía, de modo que no hay dos actuadores que se comporten exactamente igual, al contrario que las piezas de fábrica. Y algo más grande necesitaría su propio riego sanguíneo artificial para llevar oxígeno y alimento y retirar los desechos, uno de los mayores retos según Katzschmann.
Qué viene ahora
El equipo quiere entender y controlar mejor cómo madura el músculo en el laboratorio y trabajar en ese sistema vascular artificial. «Acabamos de empezar a construir robots de una forma más natural», dice Katzschmann. Es un contraste curioso con los robots que imitan la naturaleza con muelles y motores, como el robot rana de patas elásticas: aquí el robot usa directamente el motor de la naturaleza.
Sigue leyendo
- Un robot rana que salta y nada con patas elásticas que chasquean
- Pato robot Microduck: así aprende a andar en un mundo virtual
- ALBATROSS: el robot que cae como una semilla y se va navegando
Lo mejor de la semana en tecnología, gratis
Un email a la semana con las noticias que importan, explicadas fácil. Sin spam.
Fuentes
- One small leap for a muscle, one giant step for robotics – ETH de Zúrich (Deborah Kyburz), 22 de octubre de 2026
- Video Friday: Rubik’s Cube robot, biohybrid robot and more – IEEE Spectrum, octubre de 2026
- Lab-grown mouse muscles enable tiny robots to jump, swim, walk and grasp – Tech Xplore, 22 de octubre de 2026
- Co-optimized volumetric muscle design for large dynamic deformations in versatile biohybrid robots – Nature Communications (Balciunaite, Michelis, Katzschmann et al.), 11 de septiembre de 2026